Monter CubeBot, le quadrupède sur Raspberry Pi 5
CubeBot est un quadrupède ouvert publié par Vladimir Robotics sur Tnkr : un cube imprimé de 125 x 105 mm, douze micro-servos MG92B, trois articulations par patte, une Raspberry Pi 5 qui calcule la cinématique en Python et une Raspberry Pi Pico 2 qui ne fait rien d'autre que tenir les impulsions des servos. Il n'y a pas de carte servo toute faite — le projet vous en fait souder une sur plaque à pastilles — ni de fichier STEP. Le projet n'affiche aucun budget ; acheté dans ce catalogue, le montage tombe vers 450 € sans l'AI HAT et 550 € avec. Les six phases ci-dessous suivent l'ordre de montage amont, et la liste de pièces sous chacune est reconstruite à partir du stock réel à chaque affichage. Lisez la dernière phase avant de commander : le projet ne publie aucun firmware pour le Pico, et c'est la seule chose qui sépare un robot fini d'un robot qui bouge.
IntermédiaireBudget cible 550.00 €À partir de 801.53 € en prenant l'option la moins chère à chaque étape
Pièces et décisions reprises de vladimir.robotics / CubeBot tnkr.ai/vladimirroboticss-workspace/cubebot · aucune licence déclarée
Les pièces à imprimer
Les fichiers du projet amont, redistribués tels quels. Les volumes et les encombrements ci-dessous sont mesurés sur les maillages, pas recopiés : ils disent ce qui tient sur votre plateau avant que vous ne lanciez l'impression.
Corps et couvercles
Les quatre maillages du corps, un exemplaire de chacun. La cage centrale porte les quatre servos de hanche, la Raspberry Pi 5 et les saignées de passage de fils ; le fond reçoit le BMS, les quatre accus et les deux abaisseurs ; le couvercle et le capot de caméra ferment l'ensemble. Rien ici ne demande plus de 130 mm de plateau. Attention : les STL amont sont exportés en MÈTRES. Un trancheur qui suppose des millimètres vous montrera une pièce de 0,1 mm. Réglez l'unité d'import sur le mètre, ou appliquez une échelle 1000.
Télécharger · 0,26 Mo4 pièces220 cm³ de matièrePlus grande pièce 125 × 105 × 40 mmUne patte, à imprimer quatre fois
Les cinq maillages d'une patte : le tibia, la liaison de hanche et les trois pièces que le guide d'impression appelle Servo Casing 1, 2 et 3. Un exemplaire de chaque fait 38,4 cm³, donc les quatre pattes totalisent 153,5 cm³. Les trois carters partagent la même empreinte de 70 x 15,5 mm et le montage amont les nomme Leg middle, Cover for middle part et Cover for middle part bottom sans dire lequel est lequel ; l'épaisseur le dit, puisque seul Servo Casing 1 fait 22 mm de haut et peut avaler un servo. Présentez à sec avant de visser.
Télécharger · 0,2 Mo5 pièces38,4 cm³ de matièrePlus grande pièce 41,8 × 46 × 85,5 mmLe pied, en TPU
Un maillage, 1,5 cm³, à imprimer quatre fois en filament souple. C'est la seule pièce molle du robot et la seule chose entre douze petits servos et un sol dur. L'étape amont tient en une ligne — insérer les pattes dans les pieds TPU — mais la matière n'est pas facultative : imprimés en PLA, ces pieds deviennent quatre plots qui transmettent chaque réception directement dans les trains d'engrenages.
Télécharger · 0,05 Mo1 pièce1,5 cm³ de matièrePlus grande pièce 17,3 × 14,4 × 17,3 mm
Licence des fichiers : aucune déclarée en amont, tous droits réservés · Page de publication du projet
Pas d'imprimante, ou un plateau trop petit ?
Press3D Paris imprime en FDM jusqu'à 255 x 255 x 255 mm, ce qui couvre la plus grande pièce de cette liste. Le prix et la date s'affichent au dépôt du fichier, en STL ou 3MF jusqu'à 150 Mo, et le retrait à l'atelier parisien se fait sous 48 h. Comptez la pièce plutôt que le kilo : sur un robot de plusieurs centaines de pièces, l'impression à façon revient bien plus cher que la bobine, elle a du sens pour les pièces qui ne rentrent pas chez vous.
Déposer les fichiers sur press3dparis.com1 · Ce qu'il faut sur l'établi
C'est un projet de soudure avec une imprimante à côté, pas l'inverse. Chacun des quatre sous-ensembles électriques se fabrique à la main : la distribution de masse et de VCC dans le fond de caisse, le faisceau du BMS, les deux abaisseurs dont on coupe la fiche de sortie, et la carte servo elle-même, soit deux morceaux de plaque à pastilles, un Pico et une quarantaine de points de soudure. Rien n'arrive sur connecteur. L'impression, à l'inverse, ne demande pas grand-chose : la plus grande pièce fait 125 x 105 mm, donc n'importe quel plateau de 150 mm passe tout le robot, et la seule vraie exigence est du filament souple pour les pieds. Achetez le multimètre même si vous croyez pouvoir vous en passer : le contrôle prévu par le projet pour valider l'étage de puissance est de vérifier que deux LED s'allument, ce qui ne dit à peu près rien de la polarité sur le rail servo.
1.Imprimante 3DÀ acheter
La plus grande pièce est la cage centrale, à 125 x 105 mm : la taille du plateau ne décide rien ici, n'importe quelle machine de 150 mm passe tout le robot. Ce qui compte, c'est une imprimante capable d'avaler du filament souple, puisque les quatre pieds sont en TPU, et une première couche que l'on peut ralentir à 20 % pour les carters de patte à parois fines.
Montage
- Réglez l'unité d'import sur le mètre, ou appliquez une échelle 1000 : les STL amont sont exportés en mètres et arrivent sinon en pièces de 0,1 mm.
- Ralentissez la première couche à 20 % sur les trois carters de patte et le tibia, ce que le projet recommande pour les parois fines.
- Activez le lissage sur toutes les pièces PLA, puisque les carters serrent un servo et qu'un bourrelet le fait pencher.
- Imprimez une patte complète avant de lancer les trois autres, et présentez un servo dedans à sec.


2.Station de soudageÀ acheter
Quatre sous-ensembles se soudent à la main : les huit connecteurs de puissance dans le fond de caisse, le faisceau du BMS, les deux abaisseurs, et la carte servo avec sa quarantaine de points au pas de 2,54 mm. Rien de tout cela n'est du pas fin, mais la prise USB-C du module 5 V et les pastilles crénelées du Pico punissent toutes deux une panne trop chaude.
Montage
- Étamez et coupez chaque fil de servo à longueur avant de réunir les deux moitiés de caisse, car rien n'est accessible ensuite.
- Gainez la liaison où vous soudez la prise USB-C sur le module 5 V : elle porte toute l'alimentation de la Pi et elle bouge.
- Soudez la masse du Pico à celle de l'alimentation dans la même séance que la carte, pour qu'elle ne puisse pas être oubliée.


3.MultimètreÀ acheter
Le contrôle de recette prévu par le projet pour l'étage de puissance est de voir deux LED s'allumer en rouge. Cela confirme que les modules sont alimentés ; cela ne dit rien de la tension réelle du rail 6 V, ni du 5,1 V de l'autre, ni du sens des accus. Mesurez chaque sortie avant de brancher quoi que ce soit en aval : un abaisseur resté sur 12 V emporte la Pi avec lui.
Montage
- Mesurez les deux sorties d'abaisseur à vide avant de brancher la Pi ou le rail servo.
- Vérifiez la continuité entre la masse du Pico et le moins du pack, qui est la faute signalée par la page amont.
- Contrôlez chaque 18650 séparément avant de le poser, puis aux fils d'équilibrage du BMS après la première charge.


4.Tournevis de précisionÀ acheter
Quarante-six vis tiennent ce robot, et quarante-deux sont en M2 : trente-deux M2x8, dix M2x10, quatre M2x15 et quatre M3x10. Une tête M2 s'arrondit sous un tournevis d'une taille de trop, et la moitié d'entre elles entrent dans du plastique imprimé qui ne donne pas de seconde chance. Un jeu magnétique se rembourse la première fois qu'une vis tombe dans le fond de caisse fermé.
Montage
- Ajustez le tournevis à l'empreinte avant la première vis, pas après avoir arrondi la troisième.
- Entrez lentement dans le plastique imprimé et arrêtez au contact : ce sont des trous autotaraudeurs, pas des inserts.
- Gardez les quatre M2x15 à part des trente-deux M2x8, elles ne vont que sur les capots de carter de patte.



2 · Vingt-huit pièces, 380 cm³
Dix maillages distincts, imprimés en 28 exemplaires : quatre pour le corps, cinq par patte fois quatre, et quatre pieds en TPU. Mesure faite sur les fichiers en haut de cette page, cela fait 379,5 cm³ de volume solide, près de 470 g de filament : une bobine de PLA imprime le robot deux fois et laisse de quoi refaire les pièces de patte. Le guide d'impression amont donne deux réglages, et tous deux concernent l'état de surface, pas la solidité : première couche à 20 % de la vitesse sur les pièces à parois fines, et lissage (ironing) sur toutes les pièces. Le lissage vaut le coup ici parce que les trois carters de patte serrent un servo entre eux, et qu'un bourrelet de première couche est exactement ce qui fait asseoir un servo avec un demi-degré de travers — que la calibration devra ensuite rattraper sur douze voies. La seule pièce qui ne doit pas sortir en PLA est le pied.
5.Filament PLAÀ imprimer
Vingt-quatre des vingt-huit pièces sont en PLA : 220,0 cm³ pour le corps et 153,5 cm³ pour les quatre pattes, soit 373,5 cm³, près de 460 g. Une bobine d'un kilo couvre le robot deux fois. Achetez en conséquence plutôt qu'au besoin exact, car les carters de patte sont les pièces que l'on réimprime : ce sont elles qui décident si un servo est d'équerre, et le premier jeu l'est rarement.
Montage
- Imprimez la cage centrale face ouverte contre la plaque, pour que les assises de servo sortent planes.
- Gardez les saignées de passage de fils libres de support, elles sont assez peu profondes pour être pontées.
- Réimprimez un carter de patte plutôt que de caler un servo qui y entre de travers.


6.Filament TPU, pour les piedsÀ imprimer
Six centimètres cubes de filament souple pour les quatre pieds — une erreur d'arrondi sur une bobine, et le choix de matière le plus lourd de conséquences du montage. Douze MG92B à trains d'engrenages n'ont aucune suspension ; les pieds en tiennent lieu. Un 95A shore est le compromis habituel entre l'accroche sur un sol lisse et assez de tenue pour garder sa forme sous le poids du robot.
Montage
- Imprimez lentement, rétraction fortement réduite, et sortez la bobine de tout chemin Bowden où le fil peut flamber.
- Imprimez les quatre pieds dans le même travail, pour qu'ils s'usent au même rythme.
- Emmanchez-les à sec sur les tibias : ils sont prévus serrés, pas collés.


3 · Deux processeurs, et où passe la frontière
La Raspberry Pi 5 fait tourner tout le robot en Python : la cinématique inverse à deux segments par patte, la matrice de rotation du corps, les tables de démarche et la boucle d'équilibre qui lit la centrale inertielle. Ce qu'elle ne fait pas, c'est générer les impulsions des servos, et c'est volontaire : un Raspberry Pi OS sans noyau temps réel qui bat douze voies en logiciel produit un tremblement visible. Le Pico 2 vit donc sous la frontière et n'a qu'un travail : recevoir des lignes de texte sur le port série à 230 400 bauds, de la forme voie;angle avec les angles au dixième de degré, et tenir les impulsions. La centrale inertielle ne passe pas par lui : la WT901 est lue directement par la Pi en I²C à l'adresse 0x50, et c'est à cela que sert l'embase femelle à quatre broches de la carte servo. L'AI HAT est la pièce sur laquelle il faut trancher avant de commander. La page amont décrit le robot comme une Pi 5 avec un AI HAT et la branche main embarque 250 Mo de modèles Hailo compilés, mais l'AI HAT n'apparaît nulle part dans la nomenclature. Si vous voulez seulement que le robot marche, clonez la branche main-no-ai et passez votre chemin.
7.Raspberry Pi 5À acheter
L'hôte, fixé aux vis M2,5 dans la cage centrale dès la deuxième étape du montage. Le projet dit clairement qu'une Raspberry Pi 4 ne fera pas tourner ce code tel quel, l'architecture GPIO étant différente, tout en notant que la liaison série avec le Pico, elle, fonctionnerait : une Pi 4 est donc un portage, pas un remplacement. 4 Go suffisent pour marcher ; prenez 8 Go si vous comptez faire tourner les modèles Hailo, ce à quoi sert la branche main.
Montage
- Installez Raspberry Pi OS et passez les mises à jour avant que la carte n'entre dans la cage, car les ports se retrouvent vers l'intérieur une fois posée.
- Activez le port série et l'I²C dans raspi-config dans la foulée : c'est ce dont le Pico et la WT901 ont besoin.
- Fixez-la avec des vis M2,5, pas avec les M2 utilisées partout ailleurs.


8.AI HAT — facultatif, et absent de la nomenclatureÀ acheter
La page d'accueil amont décrit CubeBot comme une Pi 5 avec un AI HAT, et la branche main embarque des modèles Hailo compilés pour la détection YOLO, les points de main et la profondeur monoculaire. La page d'architecture précise que le projet a été construit sur le HAT de première génération, c'est-à-dire le Hailo-8L. Mais la nomenclature ne le liste pas, donc son prix n'est pas dans les chiffres du projet. Le choix est binaire et vaut d'être fait avant de commander : avec, on clone main ; sans, on clone main-no-ai et on économise à la fois l'argent et 250 Mo de modèles.
Montage
- Vérifiez la hauteur au-dessus de la Pi contre le couvercle avant de commander : la cage a été dessinée autour d'une carte nue.
- Accordez la génération aux modèles : les .hef du dépôt sont compilés pour le Hailo-8L, pas pour la puce plus récente.
- Sautez cette ligne si vous montez le robot qui marche, rien dans le code de démarche n'y touche.

FarnellEn stock
RASPBERRY-PI - SC1791 - Carte Add-On Raspberry Pi AI HAT+, cartes Raspberry Pi 5, 26TOPS avec accélérateur Hailo AI intégré
95.33 €
Voir chez le vendeur ↗
AmazonEn stock
Raspberry Pi AI HAT+ 26Top Artificial Intelligence Hailo-8 or Hailo-8L Accelerator (8-26TOP AI HAT+)
162.70 €Noté 4.4 sur 5, 0 avis
Voir chez le vendeur ↗
9.Module caméra 3À acheter
Une caméra sur le port CSI, derrière son capot imprimé en face avant. Le dépôt livre settings/camera_test.py, qui diffuse vers un serveur local et reste le moyen le plus rapide de vérifier que la nappe est dans le bon sens avant de poser le capot. Le capot fait 35 mm de côté : un Module 3 y entre, une caméra HQ non.
Montage
- Posez la nappe contacts vers la carte et vérifiez avec camera_test.py avant de mettre le capot.
- Laissez du mou dans la nappe à l'intérieur de la cage, la face avant est l'une des deux qui se démontent.
- Prenez l'objectif standard plutôt que le grand angle, sauf si vous comptez faire tourner les modèles de profondeur.
NewarkEn stock
RASPBERRY-PI - SC0874 - Raspberry Pi Camera Module 3 Wide, IMX708, Raspberry Pi Computers
33.31 €37.90 $
Voir chez le vendeur ↗
NewarkEn stock
RASPBERRY-PI - SC0873 - Raspberry Pi Camera Module 3 NoIR, IMX708, Raspberry Pi Computers
23.95 €27.25 $
Voir chez le vendeur ↗
10.Carte microSDÀ acheter
Absente de la nomenclature amont, et nécessaire quand même. Dimensionnez selon la branche : la branche sans IA tient en une poignée de fichiers Python et 16 Go y sont généreux, tandis que la branche main tire 250 Mo de modèles Hailo par-dessus une installation de HailoRT, ce qui met le plancher raisonnable à 32 Go. Prenez une carte A1 ou A2 : la différence se voit au temps de démarrage et à la pause de chargement des tables de démarche, pas sur le débit annoncé.
Montage
- Flashez avec Raspberry Pi Imager en y réglant le nom d'hôte, l'utilisateur et le Wi-Fi, puisque le robot n'a pas d'écran.
- Activez SSH au moment du flash, c'est la seule porte d'entrée une fois le couvercle posé.
- Gardez une seconde carte avec une image connue bonne : elle coûte moins cher qu'un débogage de carte corrompue sur un robot qui marche.


11.Alimentation USB-C d'établiÀ acheter
Pour tout ce qui se passe avant que le pack existe : installer le système, activer le port série, programmer le Pico, lancer le script de mise à zéro. Une Pi 5 réclame 5,1 V sous 5 A pour s'autoriser son budget périphérique complet, et une alimentation sous-dimensionnée se manifeste par une Pi qui redémarre à l'instant où douze servos bougent. Gardez-la sur l'établi ensuite : toute séance logicielle est plus simple sur le secteur que sur le pack.
Montage
- Faites toute l'installation logicielle sur le secteur, rail servo débranché.
- Ne faites jamais tourner la Pi sur cette alimentation et sur le pack en même temps.
- Prenez du 27 W plutôt qu'un chargeur de téléphone, sinon la Pi plafonne le courant offert à la caméra et au HAT.


4 · Un pack, deux rails, une masse
Quatre accus 18650 en série donnent 14,8 V nominaux, 16,8 V chargés, derrière un BMS 4S qui les équilibre et les protège. L'interrupteur ne coupe que le VCC. En aval, deux abaisseurs sont branchés en parallèle, pas en série, et ils sont réglés à des tensions différentes : l'un à 5 V pour la Raspberry Pi, l'autre à 6 V pour les servos, parce qu'un MG92B est sensiblement plus vif en 6 V qu'en 5 V et que la Pi n'y survivrait pas. Le module 5 V est le cas particulier : le projet vous fait couper sa fiche de sortie pour souder à la place une prise USB-C mâle, polarité respectée, afin d'alimenter la Pi par son entrée normale. Deux choses méritent ici plus d'attention que l'instruction amont ne leur en donne. La première est l'ordre des opérations : les accus entrent en dernier, une fois les connecteurs soudés et le BMS dans son support, et le contrôle consiste à voir les deux abaisseurs s'allumer en rouge quand on bascule l'interrupteur. La seconde est écrite en gras chez le projet et justifie ce schéma : la masse de l'alimentation doit être soudée à celle du Pico. Sans référence commune, les impulsions servo ne veulent rien dire, et douze pattes partent au hasard.
12.Quatre accus 18650× 4À acheter
Quatre accus en série, tenus dans le fond de caisse par des connecteurs soudés plutôt que par un coupleur du commerce — le projet imprime un support de BMS et utilise un jeu de quatre connecteurs mâles et quatre femelles. La liste ci-dessous mélange les cellules nues avec les coupleurs, modules de protection et chargeurs que la même requête remonte ; ce montage n'utilise rien de tout cela, les accus se logent dans un berceau imprimé et reçoivent directement leurs connecteurs. Achetez-les appariées : quatre cellules de même marque, même lot et même état de charge, car un pack 4S s'équilibre sur sa plus mauvaise. Des cellules non protégées sont ce qu'il faut ici, puisque c'est le travail du BMS.
Montage
- Vérifiez la polarité de chaque accu avant de le poser : l'instruction amont le dit deux fois et c'est la faute qui termine un montage.
- Posez les accus en dernier, une fois les connecteurs soudés et le BMS dans son support.
- Ne soudez jamais directement sur le corps d'une cellule — servez-vous du jeu de connecteurs, c'est à cela que sert le kit quatre plus quatre.


13.BMS 4SÀ acheter
La carte de protection et d'équilibrage des quatre cellules, posée dans son support imprimé au fond de la caisse. Le projet est net à son sujet : un câblage erroné peut endommager le BMS par la suite, voire provoquer un court-circuit. Dimensionnez-le sur le rail servo, pas sur la Pi : douze MG92B qui bloquent ensemble tirent bien plus que leur consommation au repos, et une limite de décharge choisie sur la moyenne se déclenche en pleine foulée. L'essentiel de ce que ce catalogue range sous cette rubrique est de la protection 3S pour packs 18650 ; c'est une carte 4S avec fils d'équilibrage qu'il faut chercher.
Montage
- Suivez le schéma amont pour les fils d'équilibrage : B-, B1, B2, B3, B+ dans l'ordre, jamais au jugé.
- Posez la carte dans son support imprimé avant l'arrivée des accus, pour que rien ne soit sous tension pendant la mise en place.
- Contrôlez chaque prise d'équilibrage au multimètre après la première charge.
eBayEn stock
BMS 4s 40A (version équilibrée) module de protection de batterie au lithium 1...
5.49 €
Voir chez le vendeur ↗
eBayEn stock
BMS 3s 40A (Enhanced) module de protection de batterie au lithium 18650 12,6V
5.59 €
Voir chez le vendeur ↗

14.Deux abaisseurs de tension× 2À acheter
Le projet spécifie deux Henge UBEC 6 A, l'un réglé à 5 V pour la Raspberry Pi et l'autre à 6 V pour les servos, tous deux alimentés depuis la sortie de l'interrupteur et tous deux à la masse du BMS. Deux choses décident du choix : une tension de sortie réellement sélectionnable, puisque c'est le réglage 6 V qui rend le MG92B vif, et un courant continu qui tient quand douze servos chargent ensemble. Six ampères ne sont pas généreux ici, c'est le chiffre de travail. Le module 5 V est celui que l'on modifie : on lui coupe sa fiche de sortie pour souder à la place une prise USB-C mâle.
Montage
- Réglez le sélecteur de tension de chaque module et mesurez la sortie avant de brancher quoi que ce soit en aval.
- Coupez la fiche du module 5 V et soudez la prise USB-C en respectant la polarité, puis gainez la liaison.
- Câblez les deux entrées sur la sortie de l'interrupteur pour le VCC et les deux masses sur la masse du BMS, en parallèle, jamais en série.
- Glissez les deux modules dans les logements latéraux du fond de caisse avant d'y poser les accus.

AmazonEn stock
6A UBEC Output 5v / 6v 6A / 8A 2-6S Lipo Switch Mode UBEC Low Voltage Version for 450 500 RC Helicopter
12.64 €Noté 4.7 sur 5, 0 avis
Voir chez le vendeur ↗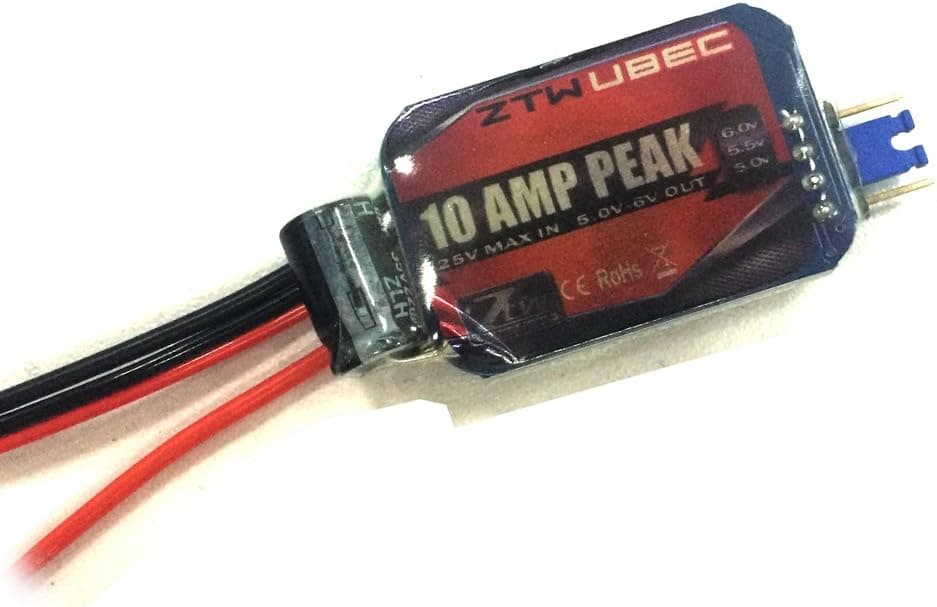
AmazonEn stock
ZTW UBEC 10A Peak Continuous 6A 6.0V 5.5V 5.0V Adjustable for the Rc Airplane Helicopter and OPTO ESC
17.12 €Noté 4.1 sur 5, 0 avis
Voir chez le vendeur ↗
15.Interrupteur et prise de chargeÀ acheter
Un interrupteur qui ne coupe que le VCC, et une embase 3,5 x 1,3 mm pour la charge, tous deux montés à travers le fond de caisse et câblés selon le schéma amont. Gardez en tête ce que l'interrupteur ne fait pas : il ne sépare pas le pack du BMS, donc le robot n'est jamais totalement mort tant que les accus sont dedans. C'est normal pour cette topologie, et c'est une raison de retirer une cellule plutôt que de se fier à l'interrupteur quand on rentre ressouder quelque chose.
Montage
- Montez l'interrupteur et l'embase à travers la coque avant d'y souder le moindre fil.
- Placez l'interrupteur sur la seule ligne VCC, la masse reste continue.
- Repérez quel côté de l'embase est le plus, car il devient invisible une fois la coque fermée.


16.Fil siliconeÀ acheter
Le projet demande un demi-mètre de rouge et autant de noir en 0,5 mm² ou 0,75 mm², plus du jaune AWG24 pour le signal. L'isolant silicone vaut ici la différence pour une raison propre à ce montage : les huit connecteurs de puissance et les deux abaisseurs sont tassés dans une coque dont le couvercle vient ensuite se visser dessus, et un isolant PVC passé près d'un fer se fend quand on le plie dans un espace aussi contraint.
Montage
- Tenez le rouge pour le VCC et le noir pour la masse d'un bout à l'autre, puisque le schéma amont se lit à la couleur.
- N'utilisez le jaune AWG24 que pour le signal servo, jamais pour une branche de puissance.
- Coupez chaque longueur en place plutôt que de lover l'excédent : il n'y a pas la place d'une boucle sous le couvercle.


5 · La carte servo qu'il faut fabriquer
Il n'y a pas de carte à acheter. Le projet vous fait découper deux morceaux de plaque à pastilles en 30 x 40 mm, souder sur chacun six groupes de trois broches rouge, noir et jaune, ajouter une embase femelle à quatre broches pour la centrale inertielle, relier les deux demi-cartes à un Pico 2 et relier le Pico à une embase GPIO 40 broches qui se clipse sur la Pi. C'est tout le contrôleur de servos : une quarantaine de points de soudure, aucun composant. La page amont porte cinq photographies des états intermédiaires et un schéma de câblage, et il vaut mieux les ouvrir côte à côte avant de commencer, parce que la place de chaque demi-carte sous le couvercle décide de la longueur des fils de servo. Programmez le Pico avant de le souder, pas après : bouton maintenu, câble USB, on dépose le firmware, et seulement ensuite on le fixe. Ce qui amène la chose à savoir avant de commander quoi que ce soit. Le firmware que l'instruction appelle servo_controller n'est pas dans le dépôt, sur aucune des deux branches, et il n'est pas non plus dans la liste de fichiers du projet. Tout ce qui est au-dessus de la liaison série est publié ; les vingt lignes en dessous qui transforment voie;angle en train d'impulsions ne le sont pas. Prévoyez de les écrire, ce qui sur un RP2350 est une après-midi, ou demandez le fichier à l'auteur.
17.Plaque à pastilles, coupée en deuxCarte à faire fabriquer
Une plaque de prototypage de 60 x 40 mm, coupée en deux moitiés de 30 x 40 mm, une par groupe de six servos. Vérifiez une chose sur ce que la liste remonte : il faut une plaque à pastilles métallisées, à souder, et non une platine d'essai sans soudure. Les deux se rangent au même endroit et se nomment presque pareil, et une seule survit à un robot qui marche. Coupez avant de souder, car rayer une plaque déjà peuplée est le meilleur moyen d'arracher une pastille.
Montage
- Rayez et cassez à 30 x 40 mm avant de poser la moindre barrette.
- Présentez à sec les six groupes de trois broches contre la face inférieure du couvercle pour fixer la place de chaque demi-carte.
- Gardez les deux moitiés identiques, pour qu'un fil de servo puisse passer de l'une à l'autre sans reprise.

18.Barrettes 2,54 mm, trois couleursÀ acheter
Six groupes de trois broches par demi-carte, en rouge, noir et jaune, pour qu'un fil de servo ne puisse entrer que dans un sens. Le code couleur est tout le dispositif de sécurité de cette carte : rien d'autre n'empêche de brancher un servo à l'envers, et un MG92B à l'envers est un MG92B mort. Ajoutez une embase femelle à quatre broches de l'autre côté d'une des moitiés, pour la centrale inertielle.
Montage
- Suivez les photographies amont pour l'implantation : les groupes de broches sur une face, l'embase IMU à quatre broches sur l'autre.
- Soudez une broche d'un groupe, vérifiez qu'il est d'équerre, puis faites le reste.
- Sécables : cassez à la longueur avant de souder, jamais après.
eBayEn stock
Barrette sécable male CI 40 broches Pas de 2,54mm (Arduino, DIY)
2.25 €
Voir chez le vendeur ↗
eBayEn stock
930M# 6pcs barrette mâle 40 pins 6 couleurs 2,54mm sécable - arduino DIY
3.20 €
Voir chez le vendeur ↗

19.Embase GPIO 40 brochesÀ acheter
Une embase femelle 2x20 au pas de 2,54 mm, soudée au câblage du Pico et enfichée sur le connecteur GPIO de la Pi. Elle porte trois choses et pas une de plus : la liaison série vers le Pico, la paire I²C vers la centrale inertielle, et la masse. Tout le reste de ces quarante broches ne sert pas, ce qu'il vaut mieux savoir avant de partir en chasse d'une panne : la majorité du connecteur est du poids mort par conception.
Montage
- Utilisez des fils courts entre le Pico et l'embase, comme y insiste l'instruction amont.
- Repérez l'orientation de la broche 1 une bonne fois et marquez-la, car l'embase est symétrique et l'erreur est silencieuse.
- Soudez la liaison de masse en même temps que la paire série : c'est celle que la page amont écrit en gras.


20.Raspberry Pi Pico 2À acheter
Le RP2350 qui tient les douze trains d'impulsions, programmé avant d'être soudé : bouton maintenu, câble USB, on dépose le firmware. Et la réserve qui décide si ce montage aboutit. Le fichier que l'instruction amont appelle servo_controller n'est pas publié — ni sur l'une ou l'autre branche du dépôt, ni dans la liste de fichiers du projet. Ce que le Pico doit faire est pourtant entièrement spécifié par le code d'en face : lire des lignes voie;angle sur la liaison série à 230 400 bauds, angle au dixième de degré, et piloter douze voies PWM. Le refaire sur un RP2350 est une après-midi en MicroPython ou avec le SDK Pico, mais c'est un travail dont la nomenclature ne prévient pas.
Montage
- Programmez-le en USB en mode boot avant de le souder à quoi que ce soit.
- Éprouvez la liaison au terminal série, en envoyant 0;900 pour quatre-vingt-dix degrés sur la voie zéro, avant de brancher le moindre servo.
- Prenez le Pico 2 simple plutôt qu'un W : rien dans ce montage n'utilise la radio, et la variante H vous épargne la soudure des broches.
NewarkEn stock
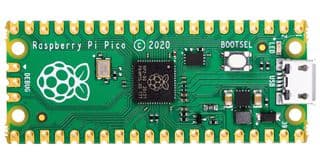
RASPBERRY-PI - RASPBERRY PI PICO - Raspberry Pi Pico, Microcontroller Board, RP2040, 32 bit, 2MB Flash, ARM Cortex-M0+
3.52 €4.00 $
Voir chez le vendeur ↗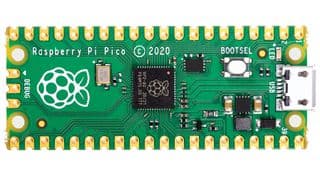
FarnellEn stock
RASPBERRY-PI - RASPBERRY PI PICO - SBC, Raspberry Pi Pico, RP2040, ARM Cortex-M0+, RAM 264ko, Flash 2Mo, Micro-USB
3.47 €
Voir chez le vendeur ↗

21.Centrale inertielleÀ acheter
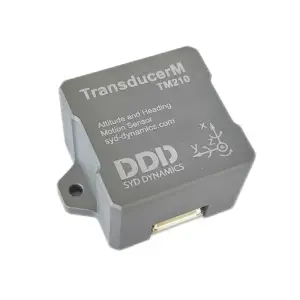
Le projet utilise une WitMotion WT901, lue par la Pi en I²C à l'adresse 0x50 par l'embase à quatre broches de la carte servo — et non par le Pico. Le pilote de devices/wt901.py y lit le roulis, le tangage, le lacet, la température et les trois axes du magnétomètre dans des registres uniques, et test_stabilisation.py les injecte directement dans la matrice de rotation du corps pour garder la plateforme à plat. Aucune boutique indexée ici ne tient WitMotion : les pièces ci-dessous sont les équivalents que ce catalogue possède, et chacune demandera de réécrire la carte de registres de devices/wt901.py pour le composant réellement acheté, soit une trentaine de lignes.
Montage
- Comparez l'adresse I²C de ce que vous achetez au 0x50 codé en dur dans devices/wt901.py.
- Montez-la à plat et alignée sur les axes du corps, puisque le code de stabilisation prend le roulis et le tangage au pied de la lettre.
- Vérifiez qu'elle répond avec settings/gyro_test.py avant de poser le couvercle.


6 · Le zéro d'abord, les pattes ensuite
C'est la phase où l'ordre des opérations fait toute la difficulté. Douze servos doivent être amenés à 90 degrés AVANT que leurs palonniers n'entrent dans les pièces imprimées, parce qu'un palonnier ne s'indexe que par pas de quelques degrés et qu'un servo monté de travers ne se rattrape qu'en démontant la patte. Donc : on assemble les quatre corps de cuisse avec leurs huit servos en passant les fils par les trous, on branche les douze sur la carte, on alimente le rail servo, on démarre la Pi, on lance settings/servo_zero.py, et seulement ensuite on pose les palonniers. Les servos du bas entrent à 90 degrés, palonnier recoupé et vissé avec la visserie du kit servo ; les servos de patte suivent, maintenus en position par la carte pendant qu'on aligne la face supérieure du tibia sur la cuisse. Les pieds en dernier, puis le couvercle inférieur. Deux avertissements viennent du projet, un troisième du code. Le projet donne comme causes de pattes qui bougent mal les mauvais numéros de broches et le zéro non fait avant assemblage, et propose delta_a, delta_b et delta_c comme correction par patte une fois monté. Le code en ajoute une : servo_zero.py est livré avec la plupart de ses boucles en commentaire, et la seule boucle active parcourt le groupe B en appliquant les corrections du groupe C. Lisez-le avant de le lancer, pas après.
22.Douze micro-servos× 12À acheter
Trois par patte : rotation de hanche, tangage de cuisse, genou. Le projet nomme le TowerPro MG92B et dit clairement que le MG90 n'est pas recommandé — les deux partagent un boîtier, donc les pièces imprimées acceptent l'un comme l'autre, et seuls le train d'engrenages et le couple changent. La distinction n'est pas cosmétique sur un robot dont toute la masse pend à douze d'entre eux à chaque pas. Ce qu'il faut vérifier face au MG92B en cas de substitution : engrenages métalliques, environ 3 kg·cm sous 6 V, et le boîtier standard de 22,8 x 12 x 22,5 mm, puisque les trois carters de patte sont dessinés autour exactement de cette boîte. Comptez aussi la visserie de palonnier, un palonnier par servo étant recoupé et vissé dans une pièce imprimée.
Montage
- Amenez les douze à 90 degrés avec settings/servo_zero.py AVANT qu'un palonnier n'entre dans une pièce imprimée.
- Passez chaque fil dans la saignée du carter au moment où le servo entre, il n'y a pas de retour ensuite.
- Étiquetez chaque fil avec son numéro de voie, repris du schéma ci-dessus, avant qu'il ne quitte l'établi.
- Gardez-en deux d'avance : les servos qui encaissent le poids du robot à la réception sont les premiers à lâcher.


23.Visserie M2À acheter
Quarante-six vis, et les tailles ne sont pas interchangeables : trente-deux M2x8 pour les servos et les carters, dix M2x10, quatre M2x15 pour les capots de carter, quatre M3x10 pour fermer les deux moitiés de caisse, plus du M2,5 pour la Raspberry Pi. Toutes se taraudent dans du plastique imprimé. Rien ici ne demande d'écrou ni d'insert, ce qui veut dire aussi que rien ne pardonne d'être vissé deux fois dans le même trou : le second passage l'arrache.
Montage
- Triez les quatre tailles dans des godets séparés avant de commencer : en tas, les M2x8 et les M2x10 ne se distinguent pas.
- Vissez une seule fois dans le plastique imprimé et arrêtez au contact, ne ressortez pas une vis pour la remettre.
- Mettez les quatre M3x10 de côté, ce sont les quatre dernières vis du montage.


Les pièces sont sélectionnées par le moteur de recherche sur le prix, le stock et les caractéristiques, jamais sur la commission d'affiliation. Robotitem ne teste pas ces produits.